Aula 04 — Instanciamento e Transformações Geométricas 2D
Objetivos
Ao final desta aula você deve ser capaz de:
- Distinguir instanciamento de transformação geométrica, e explicar por que os aros da Aula 03 já eram instanciados sem usar nenhuma transformação.
- Aplicar as fórmulas de translação, escala e rotação a um ponto, e prever o efeito visual de cada uma isoladamente.
- Justificar por que a translação não pode ser escrita como uma matriz 2×2 multiplicando o ponto, e descrever como as coordenadas homogêneas resolvem esse problema.
- Compor transformações por multiplicação de matrizes e prever, para uma ordem dada, se o resultado muda ao trocá-la.
- Determinar sob que condição rotação e escala comutam, e construir um contraexemplo para quando elas não comutam.
- Escalar ou rotacionar um objeto em torno de um ponto arbitrário, compondo translação, a transformação desejada e a translação inversa.
- Usar
glTranslatef,glRotatefeglScalefpara posicionar, orientar e dimensionar objetos, e explicar por que a ordem das chamadas no código é o inverso da ordem em que elas afetam o vértice. - Isolar transformações com
glPushMatrix/glPopMatrix, e diagnosticar o efeito de esquecer umglPopMatrixem um laço de instâncias.
Conteúdo
Retomando: o que muda em relação à Aula 03
A Atividade 1 da Aula 03 já era, tecnicamente, instanciamento: cinco cópias
do mesmo círculo, em posições diferentes. Mas o deslocamento de cada cópia
entrava direto na conta dos vértices — _desenhar_aro(cx, cy, raio, cor)
somava o centro a cada glVertex2f. Nenhuma transformação geométrica foi
usada porque, para uma única primitiva simples como um círculo, somar o
centro aos vértices resolve o problema sozinho.
A última pergunta daquela atividade pedia para imaginar 500 aros em vez de cinco, e guardar a resposta. Aqui está o argumento: para uma forma de uma primitiva só, somar o centro continua funcionando em 500 cópias — é só alongar a lista. O que não escala é a técnica em si, para qualquer coisa mais complexa que um círculo: se o modelo tivesse dez primitivas — um carro com quatro rodas, por exemplo —, a posição, o ângulo e o tamanho de cada cópia teriam que ser somados e multiplicados em cada vértice de cada primitiva do modelo, escritos à mão, toda vez. É exatamente esse trabalho que uma transformação geométrica tira do seu código: o modelo é escrito uma única vez, em torno da própria origem, e uma matriz — que o OpenGL aplica a cada vértice sozinho, no hardware — cuida de onde, com que ângulo e em que tamanho cada cópia aparece.
| Etapa | O que faz | Quem executa nos exemplos desta aula |
|---|---|---|
| Instanciamento | Coloca uma cópia do modelo na cena | Você, com uma lista de parâmetros por instância |
| Transformação | Move, gira e redimensiona o modelo | O OpenGL — e você, com glTranslatef/glRotatef/glScalef |
| Recorte, Mapeamento, Rasterização | (já vistos na Aula 03) | O OpenGL |
Instanciamento
Um modelo é escrito uma vez, no seu próprio sistema de referência (o SRO da Aula 03), normalmente com a origem em um ponto conveniente do objeto — o centro, uma base, um canto. Instanciar é colocar uma cópia desse modelo na cena, em uma posição, orientação e tamanho escolhidos — é a etapa "SRO → SRU" da Figura 1 da Aula 03.
Cada instância é descrita por um pequeno conjunto de parâmetros de instanciamento: tipicamente uma posição (translação), um ângulo (rotação), uma escala e, quando fizer sentido, uma cor. Guardar essas instâncias como uma lista ou tabela — em vez de repetir o desenho inteiro para cada uma — é o que permite desenhar cinco aros ou quinhentos sem mudar a função que desenha um aro.
O que esta aula acrescenta é justamente a ferramenta que essa lista precisa: uma forma de posicionar, orientar e dimensionar o modelo sem recalcular seus vértices — a transformação geométrica.
Translação, Escala e Rotação
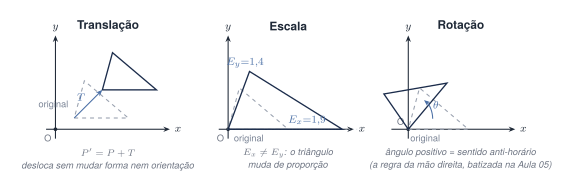
Seja um ponto do modelo.
Translação por soma um deslocamento a cada coordenada:
Escala por , em torno da origem, multiplica cada eixo por um fator independente:
Um fator maior que 1 amplia; entre 0 e 1 reduz; negativo espelha o eixo correspondente. Quando , a forma muda de proporção — é o que a Figura 1 mostra no painel do meio. Repare que a escala, do jeito escrito acima, sempre acontece em torno da origem do sistema de referência: um ponto que já está em não se move, e quanto mais longe da origem, maior o deslocamento.
Rotação por um ângulo , também em torno da origem, gira o ponto mantendo sua distância a ela:
Por convenção — a mesma que o OpenGL adota, e que a Aula 05 vai batizar de regra da mão direita —, ângulo positivo gira no sentido anti-horário, como no painel da direita da Figura 1.
As fórmulas de escala e rotação acima só valem em torno da origem. Para escalar ou rotacionar em torno de um ponto arbitrário — o centro de um objeto, por exemplo —, a técnica é compor três passos: translade até a origem, aplique a escala ou a rotação, e translade de volta. A seção seguinte mostra por que essa composição pode ser escrita como um único produto de matrizes.
Exemplo 1 — as três fórmulas, escritas à mão
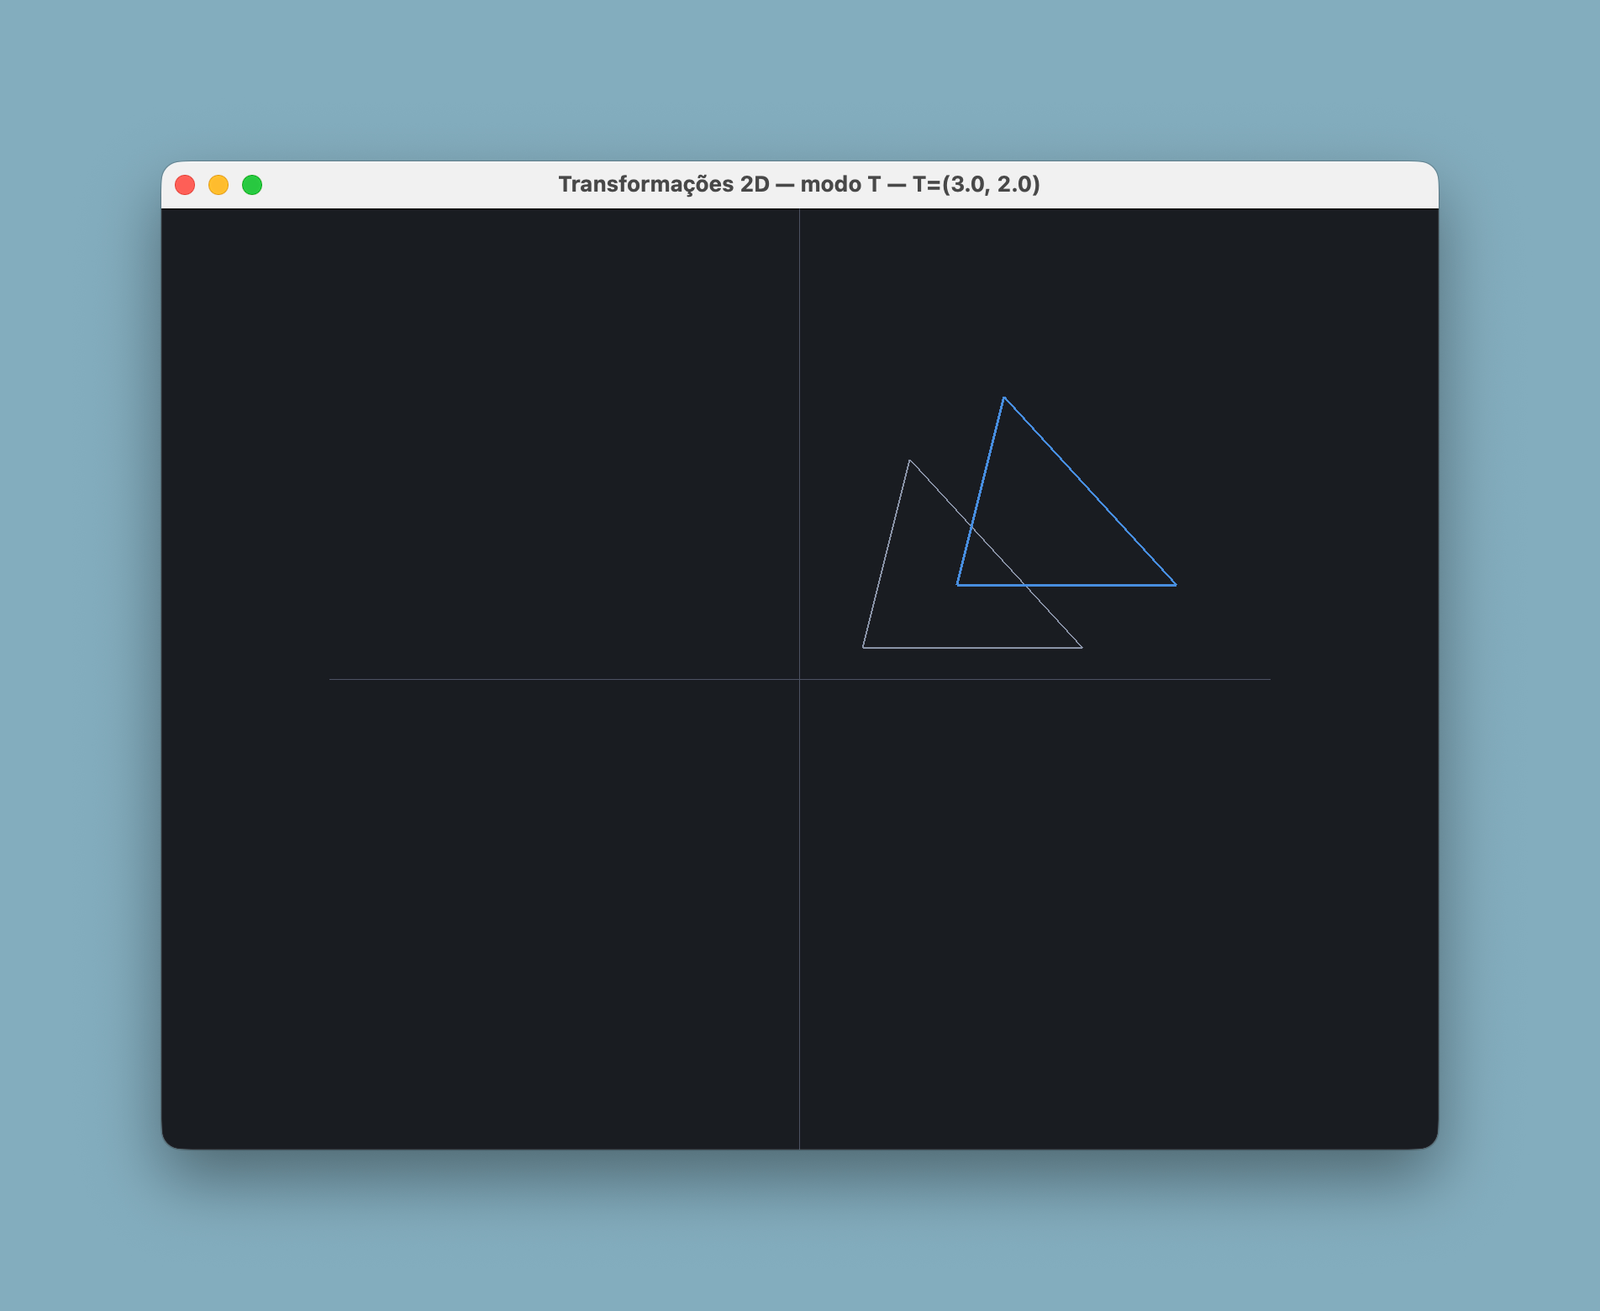
transformacoes2d.py: o triângulo azul resulta de aplicar T=(3, 2) ao triângulo original, desenhado em cinza.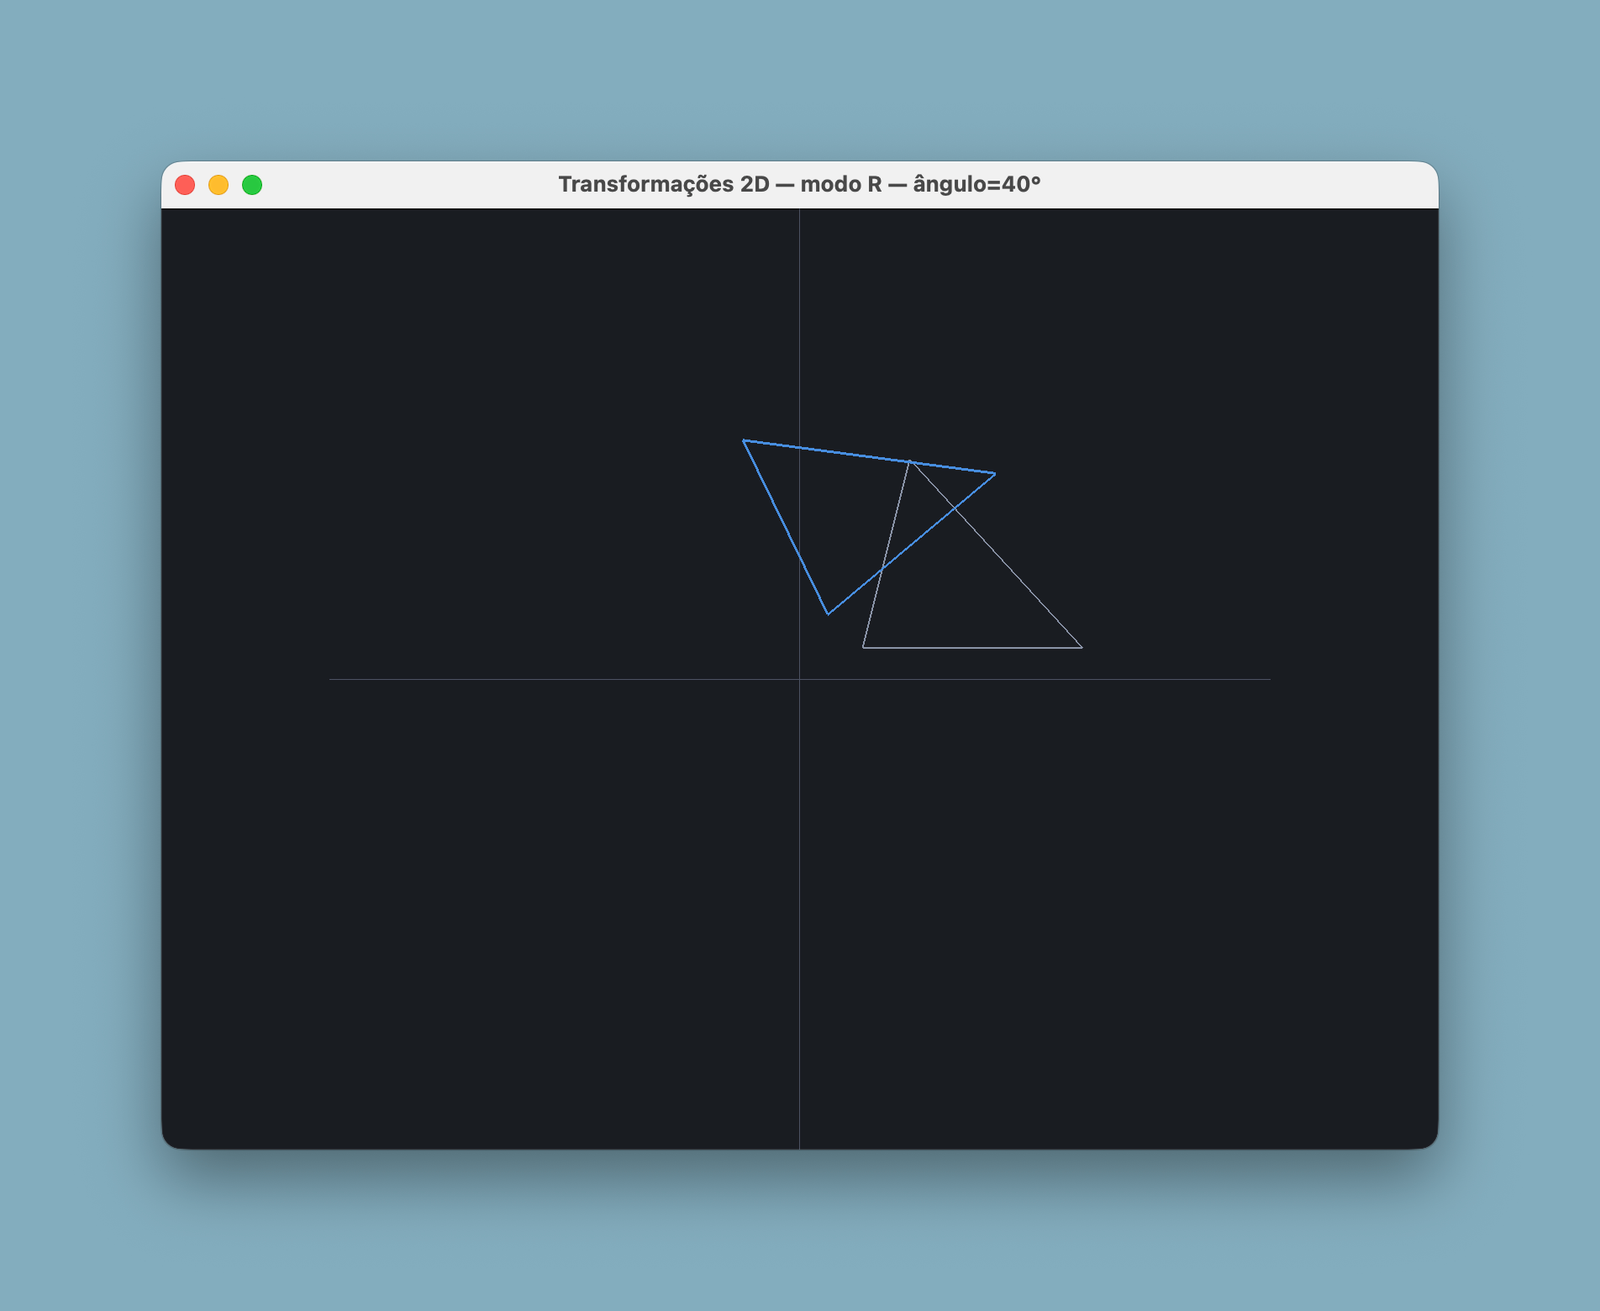
40° no sentido anti-horário, em torno da origem.As teclas T, E e R alternam a fórmula ativa; o título da janela mostra
os parâmetros correntes, e a tecla P imprime no terminal as coordenadas
dos três vértices, antes e depois da transformação.
📥 Baixe o arquivo completo:
transformacoes2d.py
def transladar(p, tx, ty):
    x, y = p
    return (x + tx, y + ty)


def escalar(p, ex, ey):
    x, y = p
    return (ex * x, ey * y)


def rotacionar(p, angulo_graus):
    x, y = p
    a = math.radians(angulo_graus)
    cos_a, sin_a = math.cos(a), math.sin(a)
    return (x * cos_a - y * sin_a, x * sin_a + y * cos_a)
O que observar. As teclas T, E e R alternam qual transformação
está ativa; +/- mudam o parâmetro dela (deslocamento, fator de escala ou
ângulo). O triângulo claro é sempre o original; o escuro é o resultado das
funções acima, recalculado a cada quadro — sem nenhuma chamada gl* de
transformação ainda. É a mesma disciplina do mapeamento2d.py da Aula 03:
antes de deixar o OpenGL fazer a conta, é preciso ver a conta.
Coordenadas Homogêneas
As três fórmulas acima têm um problema de forma: escala e rotação são multiplicações por , mas translação é uma soma. Isso impede escrever as três como a mesma operação — uma matriz 2×2 multiplicando o ponto — e portanto impede compor translação com as outras duas por simples multiplicação de matrizes.
A saída é acrescentar uma terceira coordenada, sempre igual a 1, e usar matrizes 3×3: as coordenadas homogêneas. Um ponto passa a ser escrito , e as três transformações viram matrizes que multiplicam esse vetor:
Multiplicar qualquer uma dessas matrizes por reproduz exatamente as fórmulas da seção anterior — confira com :
O ganho não é só estético. Com as três transformações no mesmo formato, compor duas ou mais delas é multiplicar suas matrizes, e o resultado é uma única matriz que já carrega o efeito combinado — em vez de aplicar três fórmulas em sequência, uma a uma, a cada vértice.
A ideia da nota anterior — translada até a origem, transforma, translada de volta — vira um produto de três matrizes. Para escalar em torno de :
Um exemplo numérico confere a ideia: pivô , escala , ponto — um passo à direita do pivô. Translada para a origem: . Escala: . Translada de volta: . O próprio pivô, testado do mesmo jeito, sai intacto: . É exatamente o comportamento esperado de "escalar em torno de um ponto": esse ponto não se move, e o que estava a um passo dele passa a estar a dois.
Composição de Transformações e Comutatividade
Multiplicação de matrizes não é comutativa: e são, em geral, matrizes diferentes. Como compor transformações é multiplicar suas matrizes, a ordem em que você compõe translação, escala e rotação importa — trocá-la pode produzir um resultado diferente.
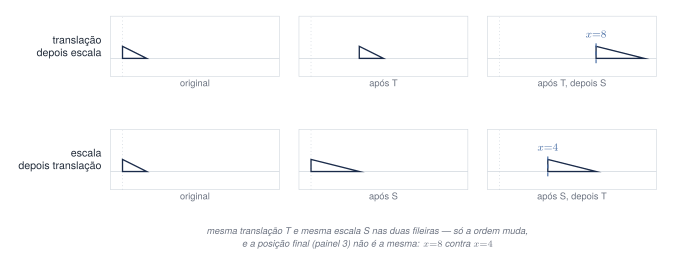
A Figura 4 mostra por quê, com números conferíveis: o triângulo ––, transladado por e depois escalado por , termina com o vértice mais à esquerda em — a translação também foi escalada, porque aconteceu antes. Na ordem inversa — escalar primeiro, transladar depois —, o mesmo e o mesmo terminam em : a translação não sofreu a escala, porque veio por último.
Em termos de matrizes, "T depois S" e "S depois T" são os produtos e — nessa ordem, porque uma matriz de transformação multiplica o vetor de coluna pela esquerda, e a transformação mais à direita do produto é a que age primeiro sobre o ponto. Os dois produtos são matrizes diferentes sempre que e não for a identidade — é por isso que a Figura 4 dá resultados diferentes.
É comum ouvir que "translação não comuta com escala nem com rotação, mas escala e rotação comutam entre si". A primeira parte é sempre verdadeira. A segunda só vale quando a escala é uniforme (): nesse caso a matriz de escala é um múltiplo da identidade, e um múltiplo da identidade comuta com qualquer matriz.
Quando — como no painel "Escala" da Figura 1, ou em qualquer objeto esticado de forma diferente em cada eixo —, rotação e escala não comutam: rotacionar e depois esticar produz uma forma diferente de esticar e depois rotacionar, porque a direção em que o "esticão" age muda com a rotação. Vale conferir com um exemplo pequeno antes de assumir a generalização como regra.
Exemplo 2 — a mesma translação e a mesma escala, em ordens diferentes
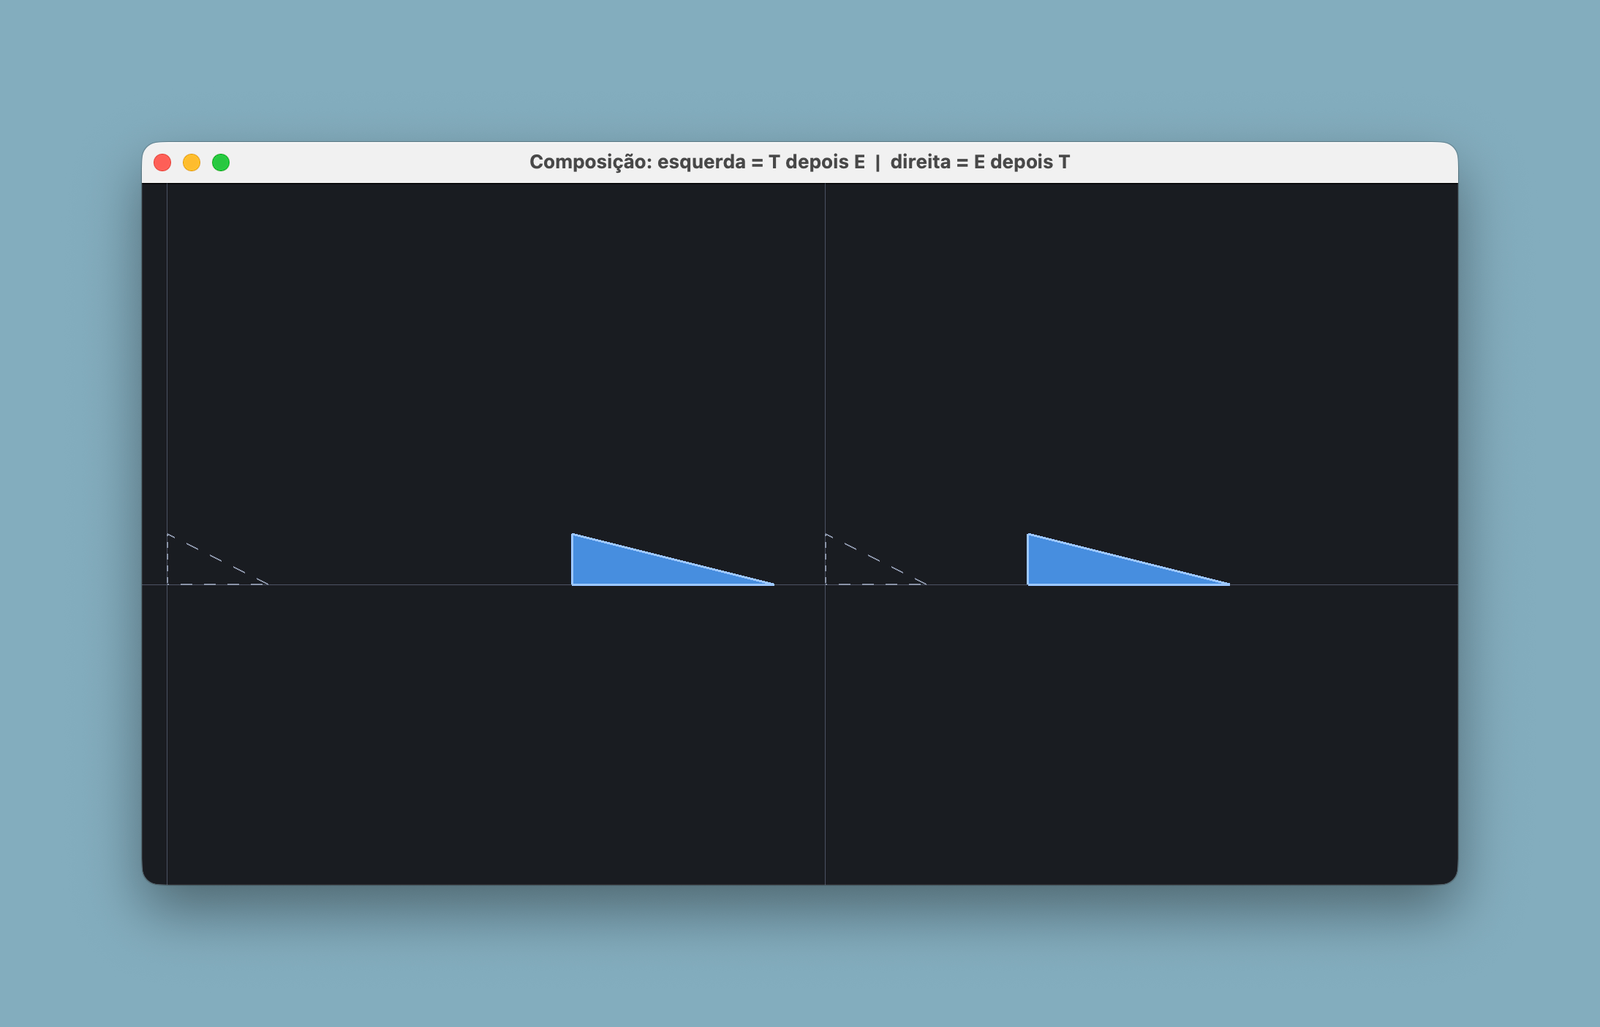
composicao2d.py. Os mesmos T e E de cada lado; só a ordem de aplicação muda, e o triângulo da direita fica visivelmente mais perto da origem que o da esquerda.📥 Baixe o arquivo completo:
composicao2d.py
def matriz_translacao(tx, ty):
    return [[1, 0, tx], [0, 1, ty], [0, 0, 1]]


def matriz_escala(ex, ey):
    return [[ex, 0, 0], [0, ey, 0], [0, 0, 1]]


def multiplicar(a, b):
    """Produto de duas matrizes 3x3, na ordem A * B."""
    return [[sum(a[i][k] * b[k][j] for k in range(3)) for j in range(3)]
            for i in range(3)]


def aplicar(matriz, ponto):
    x, y = ponto
    xh, yh, _ = (sum(matriz[i][j] * v for j, v in enumerate((x, y, 1)))
                 for i in range(3))
    return (xh, yh)


T = matriz_translacao(4.0, 0.0)
E = matriz_escala(2.0, 1.0)

# "T depois E": T age primeiro sobre o ponto (matriz mais à direita).
translada_depois_escala = multiplicar(E, T)
# "E depois T": E age primeiro sobre o ponto.
escala_depois_translada = multiplicar(T, E)
O que observar. As duas metades da janela desenham o mesmo
triângulo com o mesmo e o mesmo ; só a ordem do produto de
matrizes muda entre multiplicar(E, T) e multiplicar(T, E). A tecla
Espaço imprime, no terminal, as duas matrizes finais lado a lado — elas
não são iguais, e essa é a prova de que a composição não é comutativa,
sem depender de olhar só o desenho. A projeção enquadra simultaneamente a
origem e o intervalo horizontal ocupado pelos dois resultados (), mesmo quando a janela muda de proporção.
Transformações Geométricas em OpenGL
O OpenGL não tem uma função "componha estas três matrizes": ele mantém uma
matriz corrente (GL_MODELVIEW, a mesma que a Aula 03 usava só com a
identidade) e cada chamada de transformação multiplica essa matriz pela
matriz correspondente, à direita — exatamente o produto que a seção
anterior descreveu.
| Função | Equivale a | Parâmetros |
|---|---|---|
glTranslatef(tx, ty, tz) | Deslocamento em cada eixo (tz = 0 em 2D) | |
glRotatef(ang, x, y, z) | Ângulo em graus; eixo de rotação — (0, 0, 1) em 2D | |
glScalef(ex, ey, ez) | Fator em cada eixo (ez = 1 em 2D) |
Como cada chamada multiplica a matriz corrente pela direita, e um vértice é transformado por essa matriz no momento em que é emitido, a transformação escrita por último no código é a que age primeiro sobre o vértice. Chamando, nessa ordem,
glTranslatef(cx, cy, 0);
glRotatef(angulo, 0, 0, 1);
glScalef(escala, escala, 1);
glVertex2f(x, y);
o vértice é primeiro escalado, depois rotacionado, e só então transladado — exatamente a ordem intuitiva para posicionar um objeto (ajustar o tamanho, depois a orientação, depois o lugar). É a mesma conta da seção anterior, , só que a ordem em que você a lê no código é o espelho da ordem em que ela age no vértice. Esquecer isso é a causa mais comum de um objeto aparecer na escala ou no ângulo certos, mas no lugar errado.
Isolando transformações: glPushMatrix e glPopMatrix
Se você transladar a matriz corrente para desenhar um objeto e não desfizer essa translação antes do próximo, ela acumula: o segundo objeto herda o deslocamento do primeiro, o terceiro herda os dois, e assim por diante. Para desenhar várias instâncias independentes — a lista de parâmetros da seção Instanciamento —, cada uma precisa começar da mesma matriz-base.
glPushMatrix() empilha uma cópia da matriz corrente; glPopMatrix()
descarta o topo da pilha e volta à cópia empilhada. Desenhar uma instância
vira, então, um empilha–transforma–desenha–desempilha:
glLoadIdentity() é diferente dos dois: em vez de empilhar ou desempilhar,
ele substitui a matriz corrente pela identidade — é o que os exemplos já
usavam no resizeGL desde a Aula 02, para começar cada projeção do zero. A
pilha de glPushMatrix/glPopMatrix guarda estados para retomar
depois; glLoadIdentity descarta o estado corrente.
Exemplo 3 — várias instâncias, uma pilha só
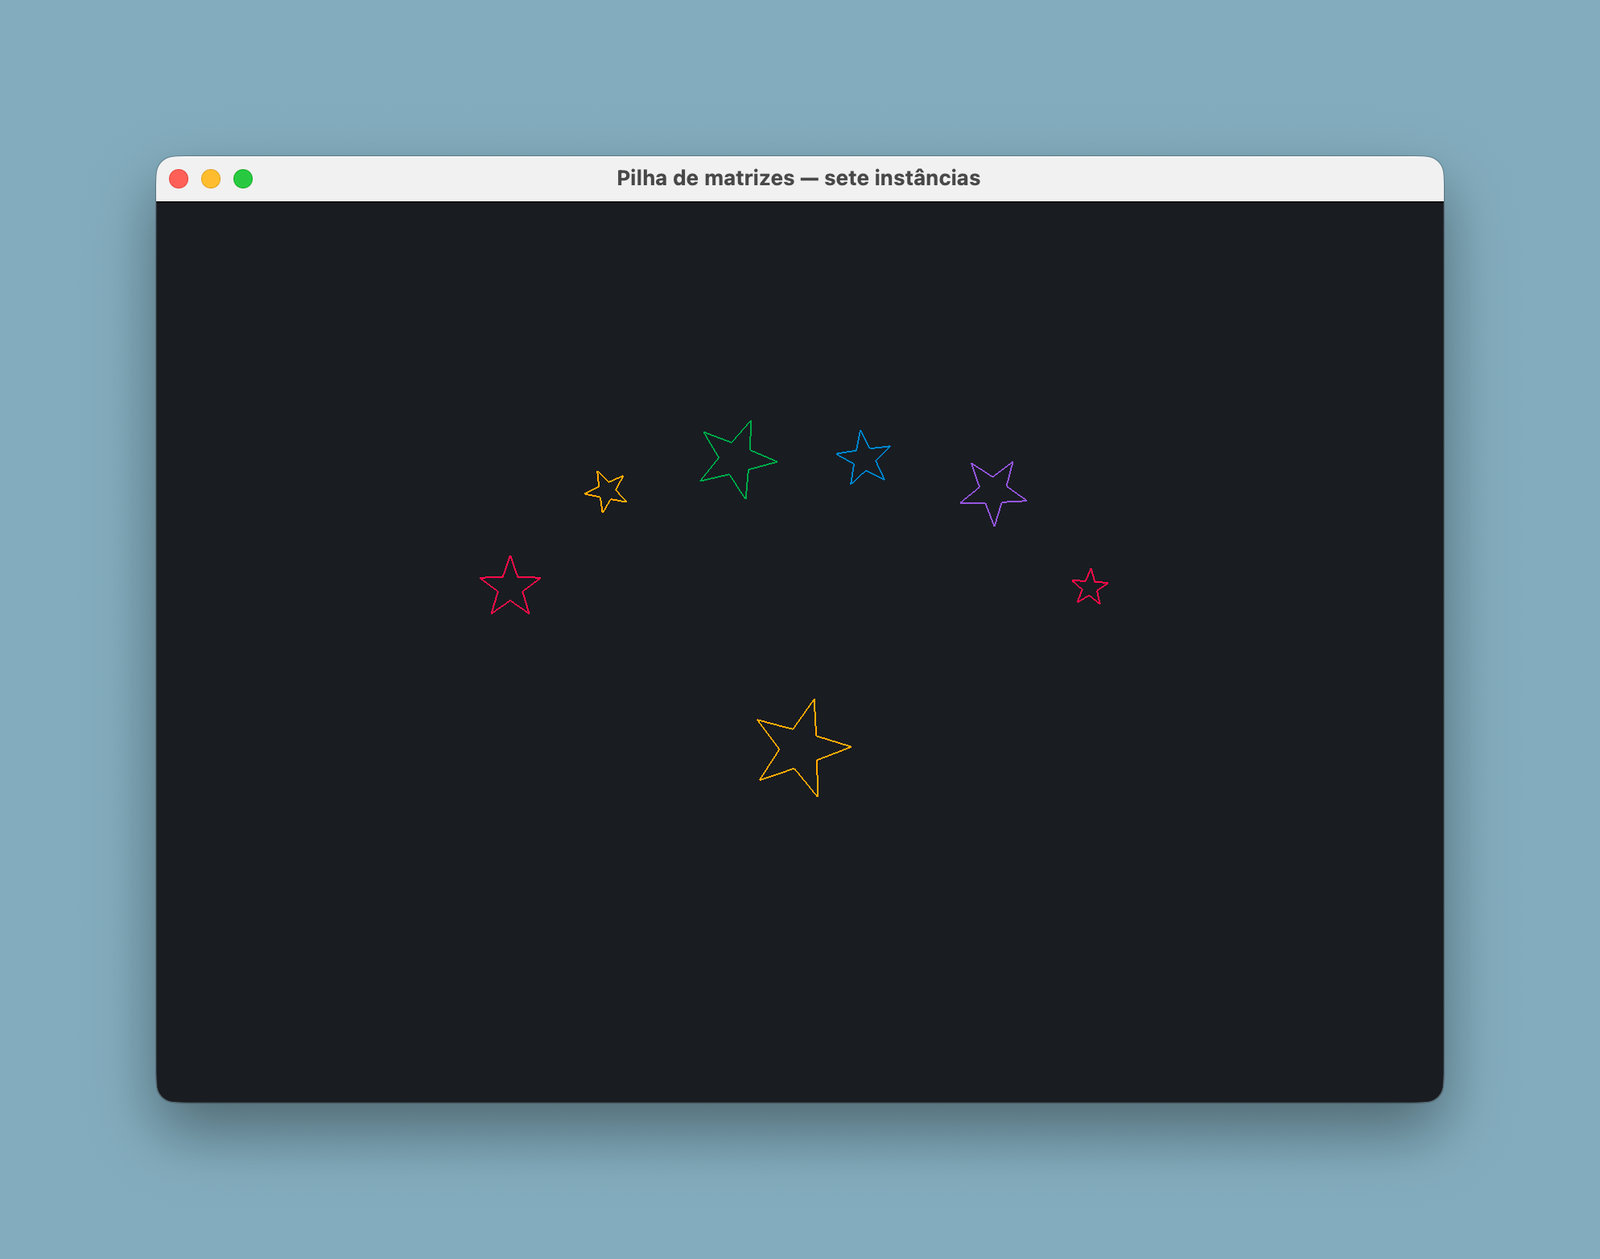
pilha_instancias2d.py. A função que desenha a estrela não muda; a lista INSTANCIAS é a única coisa que determina onde, com que ângulo e em que tamanho cada cópia aparece.📥 Baixe o arquivo completo:
pilha_instancias2d.py
@staticmethod
def _desenhar_estrela(cor) -> None:
    """Uma estrela de cinco pontas, sempre centrada na própria origem."""
    glColor3f(*cor)
    glBegin(GL_LINE_LOOP)
    for k in range(10):
        raio = RAIO_EXTERNO if k % 2 == 0 else RAIO_INTERNO
        ang = math.pi / 2 + k * math.pi / 5
        glVertex2f(raio * math.cos(ang), raio * math.sin(ang))
    glEnd()

def paintGL(self) -> None:
    glClear(GL_COLOR_BUFFER_BIT)
    for cx, cy, angulo, escala, cor in INSTANCIAS:
        glPushMatrix()
        glTranslatef(cx, cy, 0.0)
        glRotatef(angulo, 0.0, 0.0, 1.0)
        glScalef(escala, escala, 1.0)
        self._desenhar_estrela(cor)
        glPopMatrix()
O que observar. _desenhar_estrela não recebe posição, ângulo nem
escala — só a cor. Ela não sabe, e não precisa saber, onde vai parar: isso é
inteiramente responsabilidade da matriz corrente no momento em que é
chamada. Comente a linha glPopMatrix() e rode de novo: as instâncias
passam a se acumular umas sobre as outras, cada vez mais deslocadas — é o
vazamento que a nota acima descreveu, agora visível na tela.
Atividades de Laboratório
Aquecimento
Antes da atividade, use os três exemplos da aula para experimentar:
- Em
transformacoes2d.py, ative a rotação (R) e aumente o ângulo até passar de 90°. Em que quadrante vai parar o vértice que começou no eixo positivo? Confira com a fórmula, no papel, antes de olhar a tela. - Ainda em
transformacoes2d.py, ative a escala (E) e leve a um valor negativo. O que acontece com o triângulo? Relacione com o que a fórmula prevê para negativo. - Em
composicao2d.py, pressioneEspaçoe compare as duas matrizes impressas no terminal. Multiplique-as à mão por um ponto simples, como , e confira que bate com o que a tela mostra. - Em
pilha_instancias2d.py, comente oglPopMatrix()do laço principal e rode de novo. Depois de entender o efeito, desfaça o comentário — você vai precisar doglPopMatrix()funcionando na atividade. - Ainda em
pilha_instancias2d.py, troque a ordem deglRotatef/glScalefno meio do laço (deixeglTranslatefonde está). O visual muda? Por quê — pense em quais das três transformações comutam entre si quando a escala é uniforme.
Atividade — Aros Olímpicos com a Pilha de Matrizes
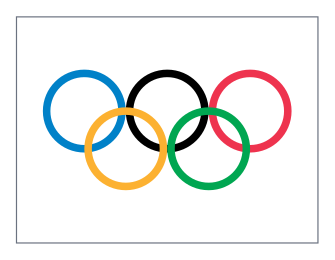
Objetivo. Refazer os cinco aros olímpicos da Aula 03, mas desenhando um único aro na origem e usando a pilha de matrizes para posicionar as cinco cópias — sem que nenhuma coordenada de centro entre na conta de nenhum vértice.
Ponto de partida. O programa já abre a janela e configura a projeção;
_desenhar_aro está pronta e desenha um aro centrado na origem; a lista
AROS e o paintGL estão incompletos.
📥 Baixe o arquivo completo:
aros2d_matrizes_base.py
A comparação entre aros2d_solucao.py (Aula 03) e a sua solução aqui é o
próprio objetivo da atividade. Duas diferenças devem saltar aos olhos:
_desenhar_aro perde os parâmetros cx, cy — ela não precisa mais saber
onde vai parar —, e o paintGL ganha um glPushMatrix/glPopMatrix por
aro, onde antes havia só uma chamada de função.
Roteiro
Passo 1 — Confira _desenhar_aro.
Ela já está pronta neste arquivo, e é diferente da versão da Aula 03: não
recebe cx, cy, só raio e cor. Leia-a e confirme que todo vértice que
ela emite está em torno de .
Passo 2 — Preencha AROS.
Reaproveite as cinco cores, os cinco raios e as cinco posições que você já
validou na Aula 03 — mas agora cada posição é só o centro (cx, cy),
sem entrar em nenhuma conta de vértice.
Passo 3 — Escreva o laço de instâncias no paintGL.
Para cada (cx, cy, cor) de AROS: empilhe a matriz, translade para
(cx, cy), desenhe o aro, desempilhe. Releia o Exemplo 3 se travar na
ordem das chamadas.
Antes de rodar: o que acontece se você desenhar o aro antes de chamar
glTranslatef, em vez de depois? E se esquecer oglPushMatrix— só oglPopMatrix? Preveja os dois casos, teste os dois de propósito, e depois volte à versão correta.
Passo 4 — Confronte com a Aula 03. Rode os dois arquivos lado a lado. Os aros devem ficar pixel a pixel iguais aos da Figura 14 da Aula 03 — a técnica mudou, o resultado não.
Passo 5 — Teste o esquecimento de propósito.
Comente o glPopMatrix() de dentro do laço e rode de novo. Descreva o que
acontece e por que — a resposta é a mesma da nota da seção Isolando
transformações, agora causada por você.
Checklist de conclusão
- Os cinco aros aparecem, nas cinco cores corretas, no mesmo layout da Aula 03.
-
_desenhar_aronão recebecxnemcy— nenhum centro é somado a nenhum vértice. - Cada aro tem seu próprio
glPushMatrix()/glPopMatrix(). - Removido o
glPopMatrix()de teste do Passo 5 antes de entregar. - Redimensionar a janela não deforma os aros nem os corta.
Para responder
Registre as respostas em um comentário no topo do arquivo:
- Compare, linha a linha, o
paintGLdesta versão com o da Aula 03. Qual das duas você acha mais fácil de estender para 500 aros em posições aleatórias, e por quê — a resposta não é só "porque dá menos código". - No Passo 3, o que aconteceu quando você desenhou o aro antes de
chamar
glTranslatef? Explique com a regra "a última chamada antes do desenho age primeiro sobre o vértice". - Se cada aro também devesse ter um tamanho diferente (não só uma posição),
que chamada você acrescentaria ao laço, e em que ordem em relação a
glTranslatef? (Não precisa implementar — só justificar a ordem.)
Atividade — Quatro Composições 2D
Objetivo. Construir uma cena dividida pelos eixos e e posicionar
um objeto em cada quadrante, usando somente a matriz GL_MODELVIEW para
transladar, rotacionar ou escalar os modelos. Cada composição deve ser
isolada com glPushMatrix()/glPopMatrix().
Esta atividade adapta para PySide6+PyOpenGL o exercício originalmente proposto em OpenGL+IUP. Os modelos já estão definidos em coordenadas locais; você não deve alterar nem recalcular seus vértices para obter o resultado.
📥 Baixe o arquivo-base:
t2_transformacoes2d_base.py
Resultado a construir
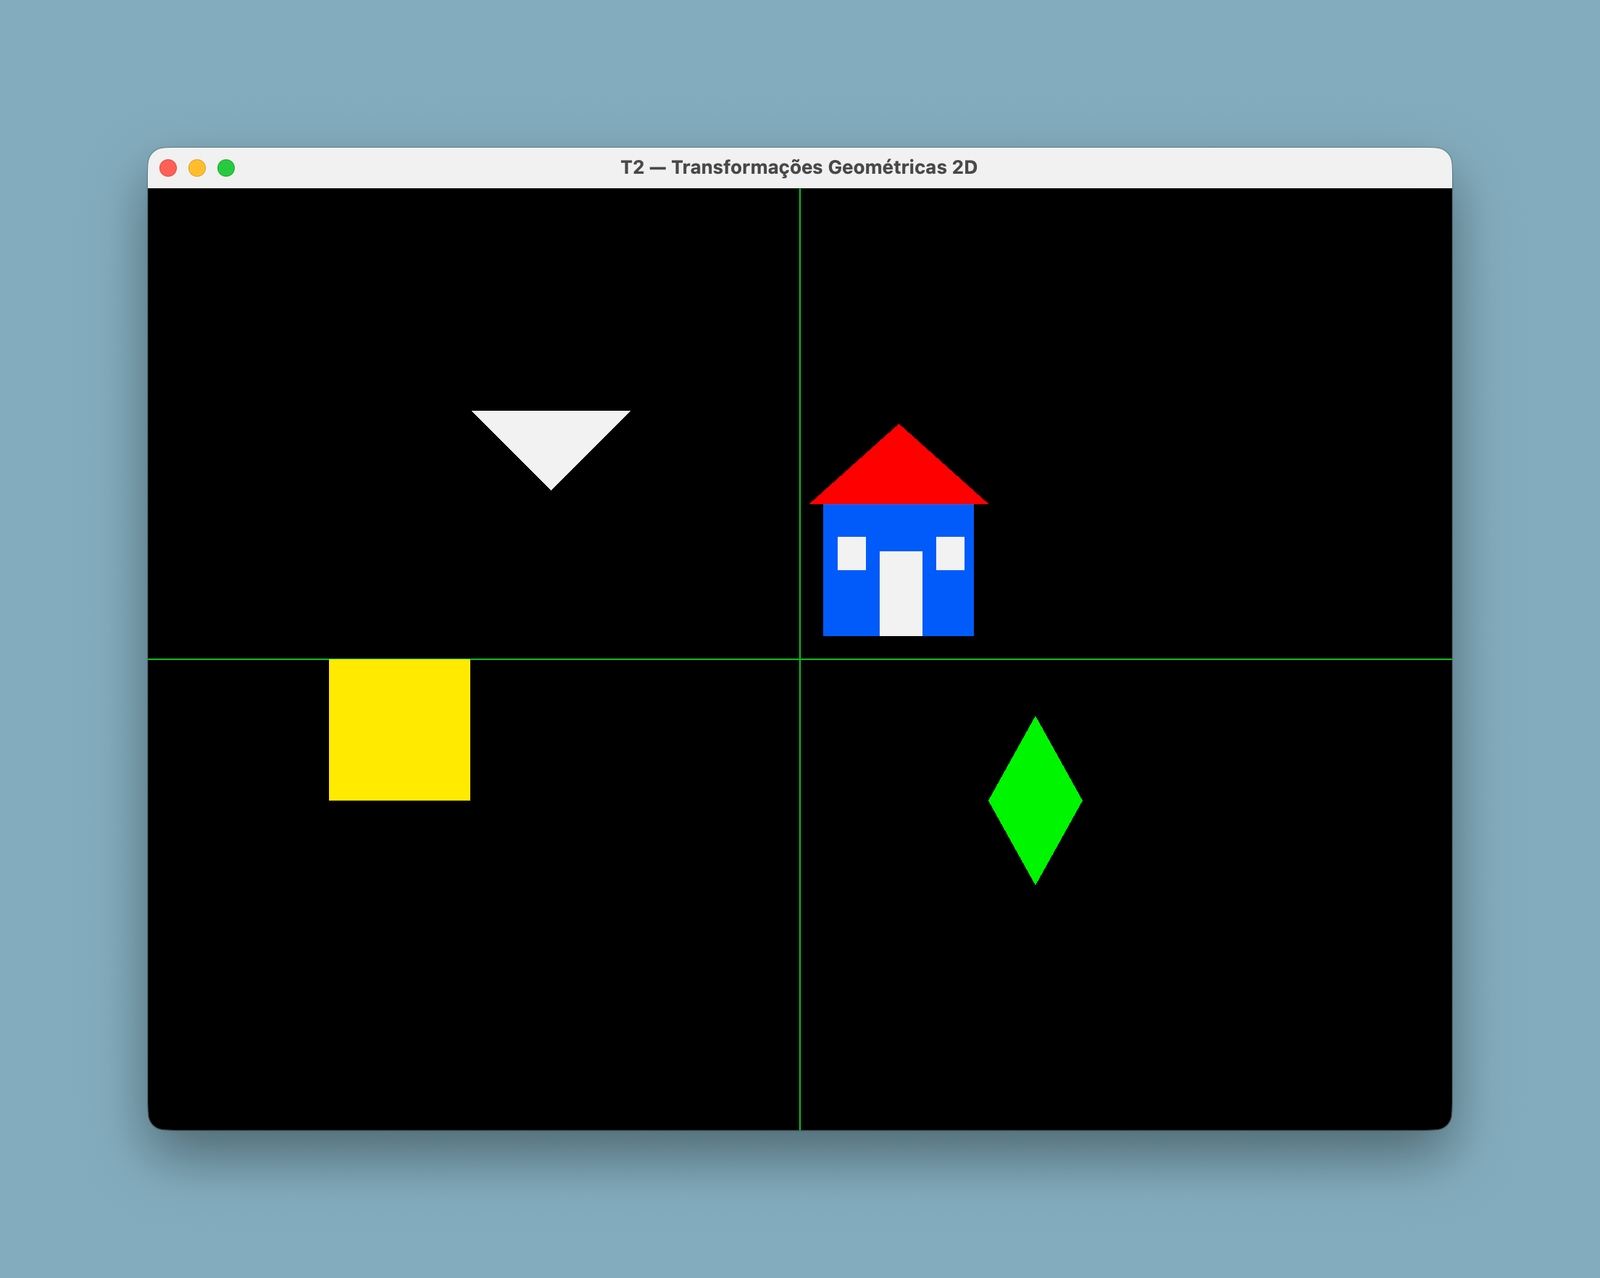
Use a Figura 8 como referência visual para a organização da cena. Pequenas diferenças de posição são aceitáveis, desde que os objetos permaneçam nos quadrantes indicados e respeitem as transformações exigidas.
| Quadrante | Objeto | Transformações exigidas |
|---|---|---|
| 1º — superior direito | Casa | Origem local posicionada em ; posição estática |
| 2º — superior esquerdo | Triângulo retângulo | Centralizado aproximadamente em e rotacionado |
| 3º — inferior esquerdo | Quadrado | Escala uniforme e alinhamento na parte superior esquerda |
| 4º — inferior direito | Losango | Translação aplicada primeiro e rotação de aplicada depois |
Uma translação isolada para terminaria no terceiro quadrante.
Nesta adaptação, o losango deve ser primeiro transladado e depois
rotacionado em torno da origem do SRU. A rotação leva seu centro de
para , no quarto quadrante. Em termos de matrizes,
; no código OpenGL, isso significa chamar
glRotatef antes de glTranslatef, pois a chamada mais próxima do desenho
afeta os vértices primeiro.
Roteiro
Passo 1 — Leia os modelos locais.
Confira desenhar_casa, desenhar_triangulo_retangulo,
desenhar_quadrado e desenhar_losango. Nenhuma dessas funções recebe
posição, ângulo ou escala. Essa separação é intencional: as funções definem
como o modelo é, enquanto a matriz corrente determina onde e como a
instância aparece.
Passo 2 — Posicione a casa. No primeiro quadrante, isole a matriz e use uma única translação para colocar o ponto da casa em . A casa não recebe rotação nem escala.
Passo 3 — Componha o triângulo. No segundo quadrante, faça o triângulo girar em torno da própria origem e, depois, posicione-o aproximadamente no centro . Escreva as chamadas na ordem necessária para que a rotação afete o modelo antes da translação.
Passo 4 — Componha o quadrado. No terceiro quadrante, amplie o quadrado uniformemente por um fator 3 e, depois, posicione seu centro em . Com esses valores, o quadrado de lado 10 passa a ter lado 30 e fica alinhado às bordas superior e esquerda do quadrante.
Passo 5 — Resolva o losango pela ordem das matrizes. No quarto quadrante, faça a translação agir primeiro e a rotação de agir depois. Antes de executar, calcule no papel o destino do centro:
Passo 6 — Teste o isolamento.
Comente temporariamente um dos glPopMatrix(). Observe quais objetos passam
a herdar a transformação anterior e explique por que o vazamento começa
naquele ponto. Restaure o glPopMatrix() antes de entregar.
Checklist de conclusão
- Os quatro objetos aparecem nos quadrantes indicados.
- Nenhum vértice dos modelos foi alterado para posicionar um objeto.
- Cada objeto está isolado por
glPushMatrix()/glPopMatrix(). - O triângulo está rotacionado e o quadrado tem escala .
- O losango usa exatamente a translação e a rotação na ordem solicitada.
- Redimensionar a janela preserva as proporções e mantém os quatro quadrantes visíveis.
Para responder
Registre as respostas em um comentário no topo do arquivo:
- Qual é a ordem das chamadas
glTranslatefeglRotatefno código do triângulo, e por que ela produz rotação local antes do posicionamento? - Por que o quadrado precisa ser escalado antes de ser transladado se a posição representa o centro final desejado?
- O losango recebe uma translação com negativo, mas termina com positivo. Demonstre esse resultado com a matriz de rotação de .
- O que mudaria se rotação e translação do losango fossem invertidas?
Exercícios
Questões dissertativas
Os aros da Aula 03 já eram instâncias de um mesmo modelo, mas não usavam nenhuma transformação geométrica. Explique por que isso foi possível ali, e por que a técnica deixa de bastar para um modelo com várias primitivas.
Por que a translação não pode ser escrita como uma matriz 2x2 multiplicando o ponto (x, y), e como as coordenadas homogêneas resolvem isso?
Um objeto é transladado por T=(4,0) e depois escalado por Ex=2, Ey=1 (nessa ordem). Escalado por Ex=2, Ey=1 e depois transladado por T=(4,0) (na ordem oposta). Mostre, com um ponto de sua escolha, que os dois resultados são diferentes, e explique a causa em uma frase.
Descreva, em termos de matrizes, como escalar um objeto em torno do seu próprio centro C=(Cx,Cy) em vez de em torno da origem — e diga o que acontece com C nessa composição.
Sob que condição rotação e escala comutam? Dê um exemplo em que elas comutam e um contraexemplo em que não comutam.
Em um laço que desenha N instâncias de um mesmo modelo com glPushMatrix/glTranslatef/.../glPopMatrix, o que acontece se o glPopMatrix de dentro do laço for removido? E se, em vez disso, for o glPushMatrix que faltar?
Questões objetivas
1. Um ponto P = (3, 2) é transladado por T = (-1, 4). Qual é P'?
- a)(2, 6)
- b)(-3, 8)
- c)(4, -2)
- d)(2, -6)
- e)(3, 2)
2. Um ponto P = (2, 0) é rotacionado 90° (sentido anti-horário, em torno da origem). Qual é P'?
- a)(0, 2)
- b)(0, -2)
- c)(-2, 0)
- d)(2, 0) — não muda
- e)(1.4, 1.4), aproximadamente
3. Um objeto é transladado por T=(6,0) e depois escalado por Ex=Ey=3 (nessa ordem, em torno da origem). Para que ponto vai o vértice que começa em (0,0)?
- a)(18, 0)
- b)(6, 0)
- c)(2, 0)
- d)(0, 0)
- e)(3, 0)
4. No código glTranslatef(cx, cy, 0); glRotatef(ang, 0, 0, 1); glVertex2f(x, y);, qual transformação afeta o vértice primeiro?
- a)glTranslatef, porque é a primeira linha do código
- b)glRotatef, porque é a última chamada antes do vértice
- c)As duas ao mesmo tempo, porque OpenGL combina tudo em uma única operação
- d)Depende de qual matriz está ativa (GL_MODELVIEW ou GL_PROJECTION)
- e)Nenhuma: glVertex2f não é afetado por chamadas anteriores no mesmo quadro
5. Em qual das situações abaixo rotação e escala comutam (dão o mesmo resultado nas duas ordens)?
- a)Sempre, para quaisquer Ex e Ey
- b)Nunca, a menos que o ângulo seja 0°
- c)Quando Ex = Ey (escala uniforme)
- d)Quando o ângulo é múltiplo de 180°, qualquer que seja a escala
- e)Só quando a rotação é aplicada em torno de um ponto diferente da origem
6. Um laço desenha 5 instâncias de um modelo com glPushMatrix() / glTranslatef(...) / desenhar() / glPopMatrix() a cada volta. O glPopMatrix() da terceira volta é removido por engano. O que se vê na tela?
- a)As 5 instâncias aparecem normalmente: glPopMatrix só afeta o desempenho, não o resultado
- b)As instâncias 1 e 2 aparecem corretas; a partir da 3ª, cada uma acumula o deslocamento das anteriores
- c)Nenhuma instância aparece, porque a pilha de matrizes trava
- d)Só a instância 3 desaparece; as outras quatro continuam corretas
- e)O programa encerra com um erro antes de desenhar qualquer coisa
7. Por que a técnica de somar o centro (cx, cy) a cada vértice — usada nos aros da Aula 03 — deixa de ser prática para um modelo com dezenas de primitivas, mesmo continuando matematicamente correta?
- a)Porque a soma deixa de ser uma operação válida em modelos grandes
- b)Porque o OpenGL limita o número de primitivas por objeto
- c)Porque a soma precisaria ser escrita em cada vértice de cada primitiva do modelo, toda vez que ele for instanciado em um lugar novo
- d)Porque só glTranslatef aceita valores maiores que uma unidade
- e)Não deixa de ser prática: é sempre preferível a usar transformações
Referências
Principais (essenciais)
- AZEVEDO, E.; CONCI, A.; LETA, F. R. Computação Gráfica. Rio de Janeiro: Elsevier, 2003–2008. 2 v. (004.92 A994c)
- FOLEY, J. D. et al. Computer Graphics: Principles and Practice. 3. ed. Addison-Wesley, 2013. (004.92 C738)
- HEARN, D.; BAKER, M. P.; CARITHERS, W. R. Computer Graphics with OpenGL. 4. ed. Pearson Prentice Hall, 2011. (004.92 H436co)
- The Khronos Group. OpenGL 2.1 Reference Pages — glTranslate, glRotate, glScale. Disponível em: registry.khronos.org/OpenGL-Refpages/gl2.1
- The Khronos Group. OpenGL 2.1 Reference Pages — glPushMatrix, glPopMatrix. Disponível em: registry.khronos.org/OpenGL-Refpages/gl2.1
Aprofundamento (opcionais)
- COHEN, M.; MANSSOUR, I. H. OpenGL: uma abordagem prática e objetiva. São Paulo: Novatec, 2006. (004.92 C678o)
- HETEM JUNIOR, A. Computação gráfica. Rio de Janeiro: LTC, 2006. (004.92 H589c)
- Wikipedia. Homogeneous coordinates. Disponível em: en.wikipedia.org/wiki/Homogeneous_coordinates
- Wikipedia. Transformation matrix. Disponível em: en.wikipedia.org/wiki/Transformation_matrix